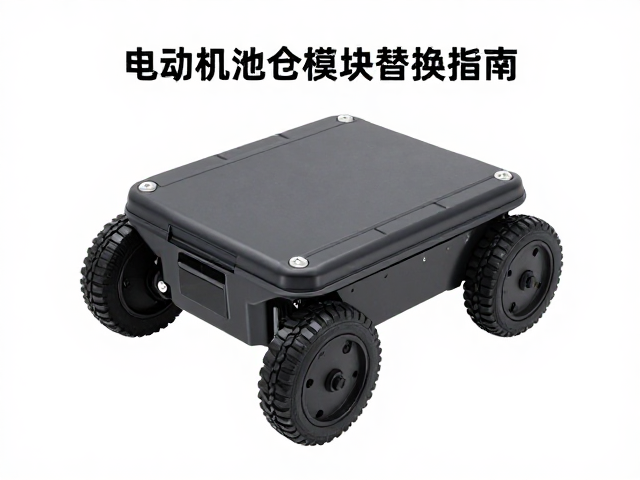
电动机器人滚轮电池仓模块替换指南
电动机器人的运动稳定性往往与底盘核心组件的装配精度密切相关,其中滚轮电池仓模块作为连接动力源与驱动结构的关键部件,其状态直接影响整机运行的平稳度。当设备在运行中出现抖动、异响或续航异常衰减时,更换该模块通常是恢复性能的有效手段。这一操作并非简单的零件拆装,而是涉及机械结构对齐与电气连接安全的系统性维护,需要严格遵循标准化流程以确保替换后的模块能完美融入原有系统。
在执行替换前,必须准备合适的工具组合,通常包括高精度螺丝刀套装、防静电手环以及必要的润滑脂。操作环境应保持干燥且无强磁场干扰,避免静电对内部电路造成不可逆损伤。若电池仓模块集成了散热结构或减震胶垫,还需检查这些从属组件的磨损情况,确保新模块具备完整的防护与缓冲能力。提前规划好拆卸顺序,能够有效减少因部件卡滞导致的结构损伤风险,为后续安装奠定良好基础。
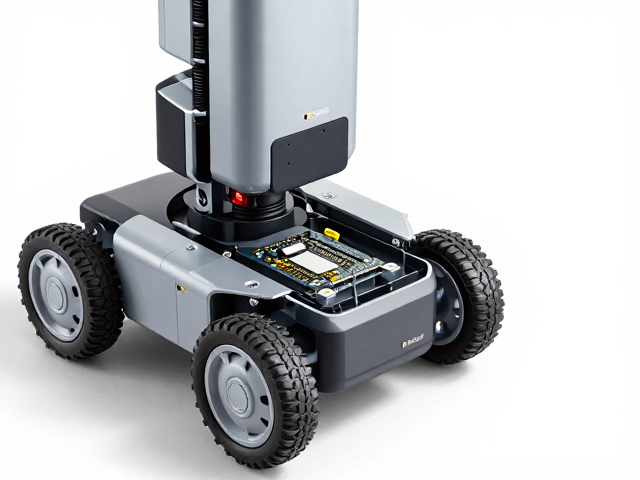
安全断电与旧模块拆解流程
安全是硬件维护的首要原则,在接触任何内部组件前,务必彻底切断设备电源。对于可拆卸电池设计的机器人,应先取下主电池,再断开电池仓模块与主板的数据线或电源接口。部分型号采用隐藏式卡扣或防呆接口,需仔细观察连接处标识,轻柔分离,严禁强行撬动导致引脚弯曲或接口碎裂。拆解过程中建议拍摄关键步骤照片,记录螺丝位置、线缆走向及模块固定方式,这些信息在回装阶段能提供重要的参考依据。
使用螺丝刀依次旋松固定电池仓模块的螺丝,注意观察螺丝长度与规格,不同位置的螺丝可能具有不同的防松设计或绝缘要求。将模块从机身缓慢取出时,需留意是否有线束缠绕或卡扣勾连,避免拉扯造成内部线路断裂。若模块表面存在积尘或油污,可使用无水酒精清洁,但需确保完全干燥后方可进行下一步操作。旧模块移除后,应检查机身内部安装孔位是否有变形或异物,清理异物可防止新模块安装后出现松动或错位,这是提升运动稳定性的隐性关键。
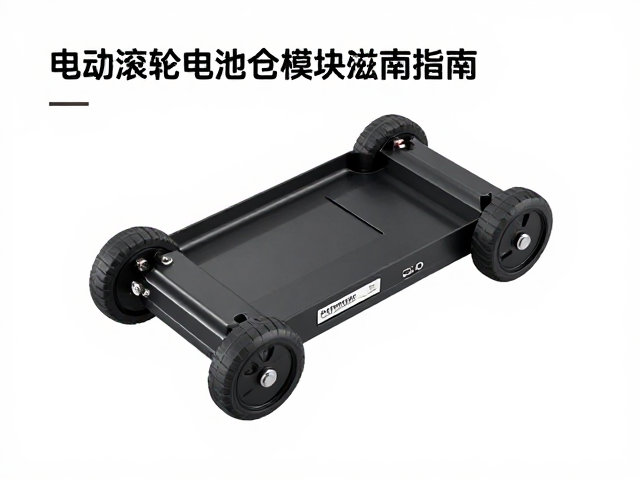
新模块安装与结构对齐
新电池仓模块到位前,需再次核对型号参数,确保电压、容量、尺寸及接口定义与原设备完全一致。将模块轻轻放入机身预留槽位,注意方向标识,确保正负极触点与机身插座对齐。在旋入固定螺丝时,建议采用对角交替拧紧的方式,逐步施加均匀扭矩,避免单侧受力过大导致模块外壳变形或内部元件受损。对于带有减震设计的模块,需确认减震胶垫处于正确压缩状态,以吸收运行过程中的高频振动,这是提升运动稳定性的核心物理基础。
电气连接完成后,需仔细检查线束走向,确保线缆未被金属边缘挤压或缠绕在运动部件附近。重新连接电源接口时,应听到轻微的“咔哒”声或确认接口完全锁紧,防止因接触不良导致运行中断。若模块包含独立散热风扇或热敏电阻,需确认其安装位置未遮挡气流通道或触碰发热元件。安装过程中保持手部稳定,避免工具滑落造成二次损伤,所有紧固件应按规定力矩锁紧,确保模块在高速运行或颠簸路况下保持刚性固定。
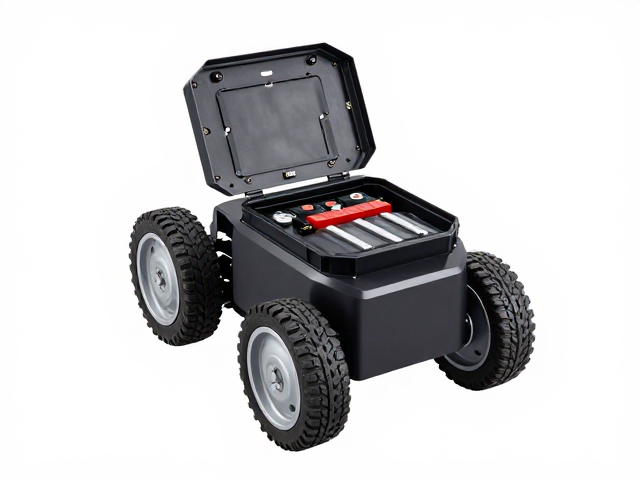
功能验证与稳定性测试
安装完成后,进行初步的功能验证。在未加载负载的情况下,手动旋转滚轮,观察电池仓模块是否随动顺畅,有无卡顿或摩擦异响。随后接入电源,通过设备自检程序确认电池状态、温度传感器数据是否正常上传。若设备支持底层诊断,可读取模块ID与固件版本,验证通信链路是否稳定。此阶段需重点关注模块与机身接口的贴合度,任何微小的缝隙都可能在运行中因震动扩大,进而影响结构稳定性。
进行低速空载运行测试,逐步提升速度至额定值,观察设备在加速、减速及转弯过程中的姿态表现。重点感知机身是否有异常抖动或偏离直线轨迹,这些现象往往暗示电池仓模块未完全固定或减震失效。若发现不稳定迹象,需重新检查螺丝紧固力矩及模块对齐情况。在确认无异常后,可进行短时负载运行,验证模块在真实工况下的表现。全程监控电池温度与电压波动,确保替换后的模块能提供持续、平稳的动力输出,从而实质性地提升机器人的运动稳定性。