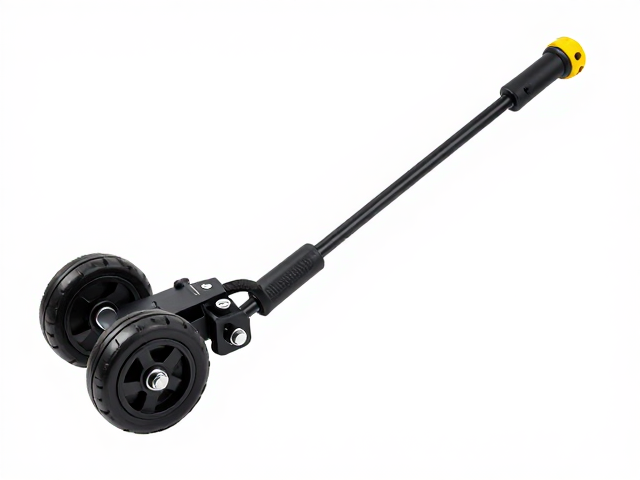
电动机器人滚轮组件的拆卸与更换逻辑
电动机器人在长期运行过程中,滚轮组件常因摩擦磨损导致转向卡顿或承重异常,此时需先断开电源并确保设备处于静止状态,以防止内部电容残留电荷引发意外。拆卸时建议使用标准的十字螺丝刀松开底盘固定螺丝,注意记录螺丝位置以便复原,同时轻柔抬起机身,避免直接拉扯连接线缆造成断裂。
更换新滚轮时,需核对原滚轮轴承型号与直径,确保替换件能完美嵌入轮毂槽位。安装完成后,手动旋转滚轮检查是否有偏摆或异响,确认转动顺畅后重新锁紧底盘螺丝。若发现底盘变形或卡扣松动,需同步更换或校正支撑结构,以恢复机器人的整体平衡性。
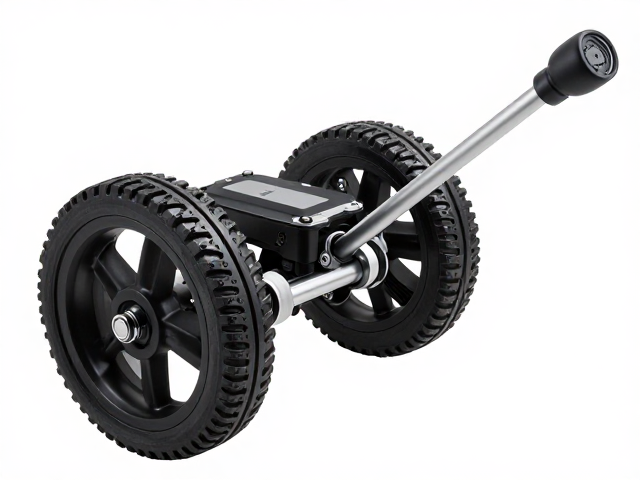
伸缩杆传动机构的重构与校准
伸缩杆作为机器人的动态支撑部件,其内部丝杆或连杆机构容易因灰尘堆积或润滑不足导致伸缩迟滞。在进行替换或维修前,需将伸缩杆完全伸出至最大行程,观察导轨表面是否有明显划痕或锈蚀,这通常是决定是否需要整体更换而非局部维护的关键依据。
实际操作中,先清理导轨缝隙中的异物,涂抹适量的硅基润滑脂以恢复顺滑度。若丝杆出现断齿或变形,需使用专用夹具固定外壳,再拧出固定螺栓进行整体替换。安装新杆体后,需进行多次往复伸缩测试,监测电机负载电流是否平稳,确保无过载保护触发,从而保障结构强度的稳定性。
蜂鸣器模块的信号匹配与替换
蜂鸣器作为机器人的状态反馈单元,主要分为有源蜂鸣器和无源蜂鸣器两类,两者驱动逻辑不同,直接替换可能导致无声或音调异常。在排查故障时,需先确认原模块引脚定义,通常为正极接VCC,负极接GND,部分型号包含控制信号脚,需严格对照电路图示进行连接,避免极性反接损坏驱动芯片。
替换过程中,若原模块为贴片封装,需使用热风枪或烙铁小心拆下,清理焊盘残留锡渣后再焊接新件。若为插接式模块,直接拔下对应接口即可。安装后需通过代码或测试工具发送指定频率信号,验证发声效果是否清晰无破音,同时检查模块周围无短路风险,确保音频反馈功能正常响应系统指令。