电动机器人滚轮接触不良的常见诱因分析
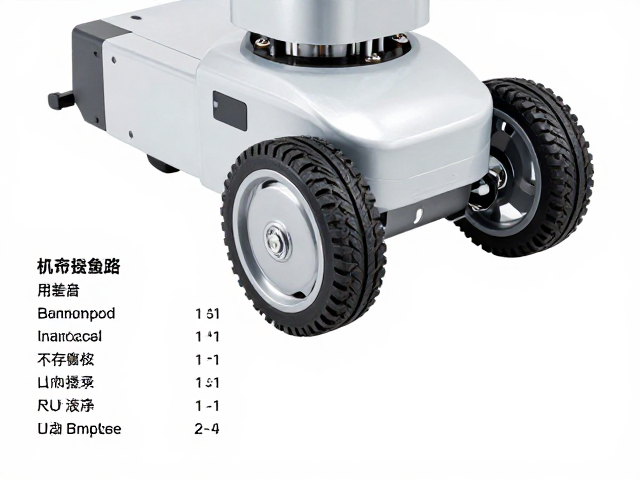
电动机器人在长时间运行后,滚轮组件常因物理磨损或外部干扰导致信号传输中断或动力输出不稳。这种接触不良现象通常源于滚轮内部导电刷片的氧化或磨损,特别是在高负载或高频启停的工作场景中,金属触点的表面会逐渐形成绝缘层,阻碍电流稳定通过。此外,滚轮轴心的轻微变形或轴承缺油导致的阻力增大,也会间接造成滚轮与驱动电机之间的贴合度下降,进而引发间歇性断连或转向偏差。
环境因素同样是加剧接触不良的关键变量。灰尘、毛发或腐蚀性液体侵入滚轮缝隙后,会附着在接触点表面,增加接触电阻。当机器人执行精细路径规划时,这种微小的电阻变化会被控制系统误判为传感器故障,导致导航算法出现逻辑混乱。部分案例显示,在潮湿或多尘的工业环境中,未经密封处理的滚轮组件在运行数周后,其接触稳定性会显著低于干燥清洁环境下的数据表现。
替换尺寸规格对照与核心参数确认
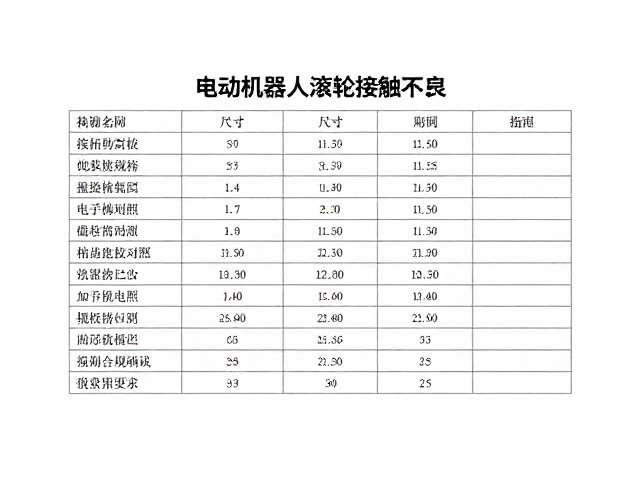
在确定更换方案前,必须精确测量原装滚轮的关键几何参数,以确保新部件能完美适配机器人底盘结构。核心测量项包括滚轮外径、内径、总高度以及轴孔直径。以市面上常见的中小型扫地机器人为例,标准驱动滚轮的外径通常在20mm至35mm之间,内径多为5mm或8mm,具体数值需通过游标卡尺进行毫米级比对。若尺寸存在微小偏差,可能导致滚轮安装后过紧产生摩擦异响,或过松导致打滑,直接影响机器人的移动效率。
除了物理尺寸,负载能力与材质硬度也是重要的对照指标。不同型号的机器人对滚轮的承重要求不同,高强度工程塑料或橡胶材质的滚轮通常具备更好的耐磨性和减震效果。在替换时,应参考原厂技术手册中关于滚轮硬度(如邵氏硬度)和最大承载重量的参数说明。若原装备件已停产,可选用同规格且材质相近的通用配件,但需确保新配件的轴孔定位槽位置与原装一致,避免因安装位偏移导致传动链条错位或电机过载。
标准化更换流程与操作细节
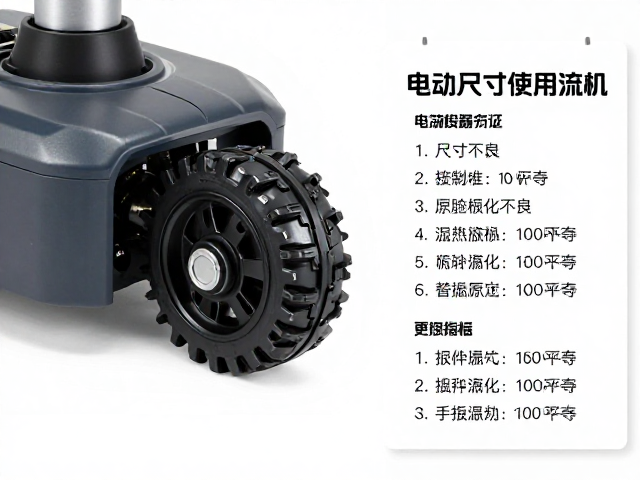
更换滚轮前,需准备细十字螺丝刀、镊子及无水酒精等基础工具,并确保机器人处于断电状态,以消除静电干扰或意外启动风险。拆卸过程中,先移除机器人底部盖板,观察滚轮安装结构。多数机型采用卡扣式或螺丝固定式安装,使用工具轻轻撬开卡扣或旋下固定螺丝后,即可将旧滚轮从轴轴上取下。操作时需注意保护滚轮周边的线束,避免用力过猛扯断连接线,导致更复杂的电路故障。
安装新滚轮时,先将滚轮轴心对准底盘插槽,轻轻按压至完全贴合。对于螺丝固定式结构,需对角线均匀拧紧螺丝,防止因受力不均导致滚轮歪斜。安装完成后,使用无水酒精清洁滚轮表面及接触触点,去除运输过程中可能沾染的油污或灰尘。手动旋转滚轮,确认其转动顺畅无卡顿,且无异常摩擦声。恢复底部盖板并开机,观察机器人自检程序是否通过,随后进行空载直线行驶测试,验证滚轮接触状态是否恢复正常。
后期维护与故障预防建议
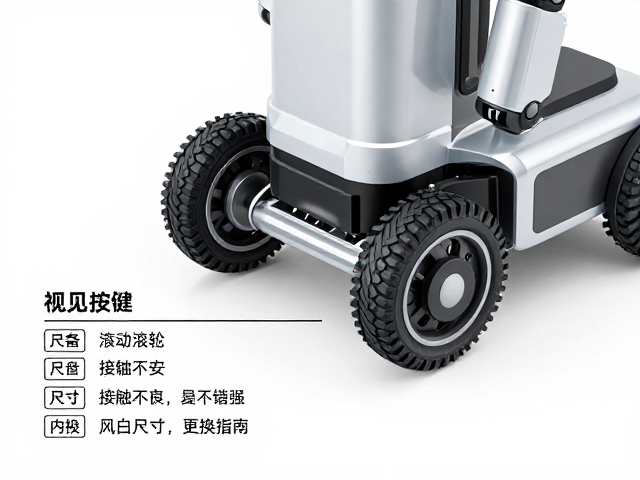
建立定期的清洁与检查机制是延长滚轮使用寿命的有效手段。建议每隔一个月清理一次滚轮内部的缠绕物,如头发、纤维等,这些异物容易卡在滚轮与底盘间隙中,加剧接触不良的风险。同时,检查滚轮表面是否有明显裂纹或凹陷,一旦发现结构性损伤,应立即更换,避免在运行中突发脱落导致机器人失控。对于金属接触部件,可定期使用专用电子触点清洁剂进行保养,防止氧化层堆积。
在日常使用中,应尽量避免机器人长时间在极端环境下作业,如积水地面或强腐蚀性区域。若机器人频繁出现因滚轮问题导致的导航丢失或移动异常,应及时联系专业维修人员进行内部电路检测,而非频繁更换外部滚轮组件。通过规范的操作习惯和科学的维护周期,可显著降低因接触不良引发的停机时间,保持设备的高效稳定运行。