核心组件差异与适用场景解析
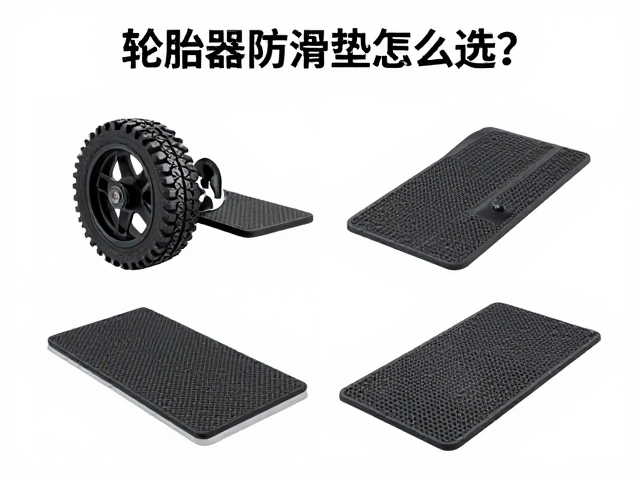
电动机器人的移动系统通常包含滚轮、轮胎和防滑垫三种主要形态,它们直接决定了设备的运动效率与场景适应性。滚轮结构常见于扫地机器人或轻型巡检车,多采用硬质塑料或橡胶材质,内部嵌有轴承,优势在于低摩擦力和高转速,适合在光滑的地砖、木地板或硬质水泥地面运行。其结构简单,维护成本低,但在面对地毯或崎岖路面时,容易因抓地力不足导致打滑或卡顿。
轮胎结构则广泛应用于户外无人车、AGV(自动导引车)或重型搬运机器人,通常由橡胶、聚氨酯或发泡材料制成。轮胎通过胎面花纹与地面产生形变摩擦,提供优异的抓地力和减震效果。相比滚轮,轮胎能更好地应对碎石、草地或轻微起伏的地形,但能耗相对较高,且在光滑地面上起步时需要更精密的电机控制逻辑来防止空转。
防滑垫多见于小型家用机器人或固定路径的传输设备,通常由硅胶、橡胶或特殊高分子材料制成,直接贴合在驱动轮表面或作为独立支撑脚。其核心作用是增加接触面的静摩擦系数,防止设备在启动、制动或转向时发生位移。防滑垫不具备驱动能力,更多作为辅助稳定部件,适用于对精度要求高但速度要求低的低速场景。
替换前的物理参数评估
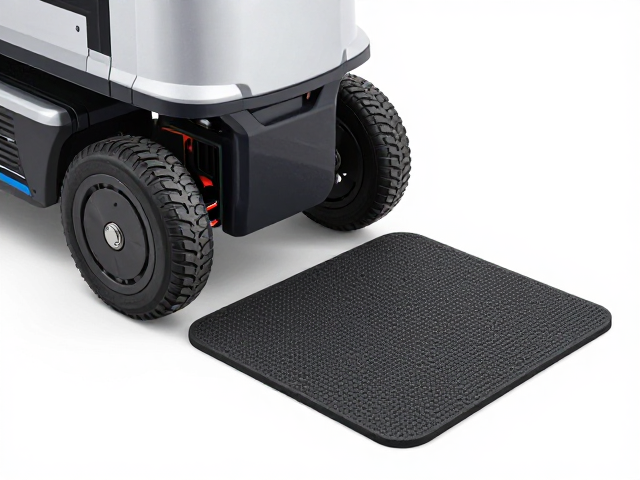
在进行部件替换前,必须精确测量原始组件的物理尺寸,这是确保兼容性的基础。对于滚轮,需记录轴径、轮毂宽度、整体高度以及轴承类型(如608或625系列)。常见的家用扫地机滚轮轴径多为12mm或15mm,若替换为不同轴径的产品,会导致安装空间不足或无法固定。同时,需确认轮缘是否有卡扣或螺丝固定结构,部分老款机型采用卡扣式,强行使用螺丝款会损坏机身卡槽。
轮胎的替换重点在于外径、胎宽和轮毂槽深。不同品牌的机器人轮胎外径差异可达2-5毫米,过大的轮胎可能导致电机过载或机身干涉,过小的轮胎则会降低离地间隙,增加托底风险。此外,需观察原车轮毂的卡槽形状,常见的有T型槽、U型槽或平面卡扣。购买时应提供清晰的原车轮毂照片,以确保新轮胎能紧密贴合,避免行驶过程中脱落。
防滑垫的尺寸需严格对应驱动轮或支撑脚的安装位。需测量安装面的长宽或直径,以及固定孔位的位置。硅胶防滑垫通常通过背胶或卡扣固定,若背胶面积过小,在长期震动下易脱落;若过大,则可能干扰相邻部件。对于橡胶材质的防滑套,需确认其内径与驱动轴或轮缘的匹配度,过紧会导致安装困难且加速老化,过松则失去防滑意义。
安装维护与防滑优化技巧
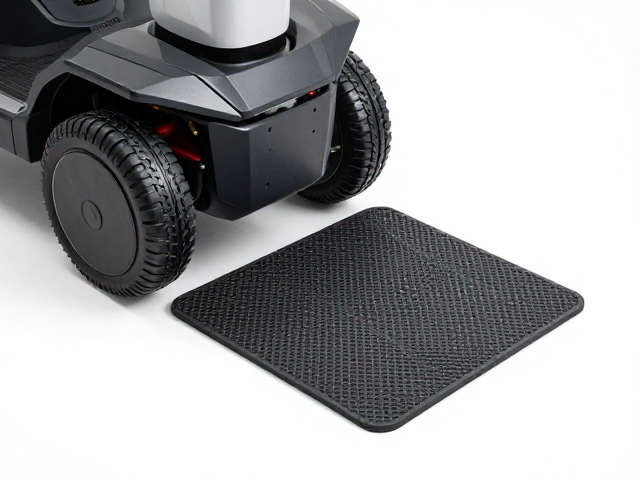
正确的安装方式能显著提升部件寿命和运行稳定性。安装滚轮时,应清理轴孔内的灰尘和毛发,确保轴承转动顺滑,安装后手动旋转测试,若有卡顿需检查是否变形。轮胎安装时,需将胎唇均匀嵌入轮毂槽,避免局部扭曲,安装后可轻微滚动测试抓地力。防滑垫安装前,务必清洁安装表面,去除油污和旧胶残留,使用无水酒精擦拭可增强背胶附着力,按压时需均匀用力,确保无气泡或翘边。
防滑优化不仅依赖部件选择,还需结合使用环境的清洁与维护。在光滑地面运行的机器人,若发现打滑,可优先检查驱动轮是否磨损严重或沾有油污,清洁后若无效,可考虑在驱动轮表面粘贴高摩擦系数的橡胶贴片,但需注意贴片厚度变化对电机负载的影响。对于户外机器人,轮胎胎纹中易嵌入石子,需设置定期清理程序,保持胎纹深度,以维持最佳抓地力。
此外,电机控制参数的微调也是防滑优化的重要环节。当更换为抓地力更强的轮胎或防滑垫后,电机启动瞬间的电流冲击可能增大,若发现启动时有剧烈顿挫,可适当降低启动加速度或增加启动延时,使电机平缓输出扭矩。在潮湿或粉尘环境中,防滑垫表面易附着杂质导致失效,建议选用表面有疏水涂层或自清洁纹理的材料,并制定定期的表面清洁计划,以确保持续的防滑性能。