滚轮选型与负载匹配的核心逻辑
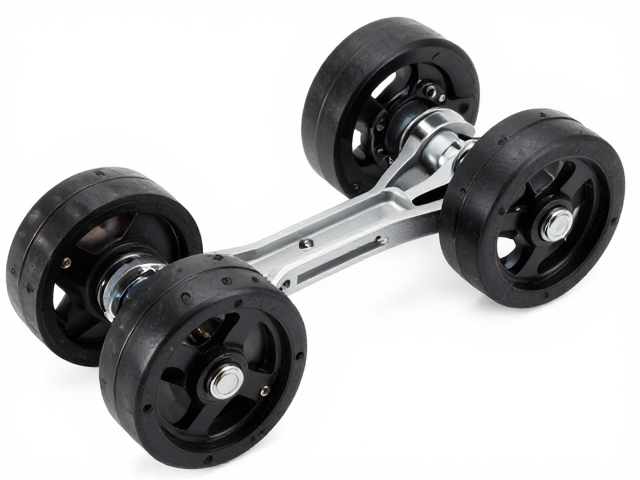
电动机器人底盘在复杂工况下出现电机过载或减速机损坏,往往源于滚轮与地面接触时的滚动阻力计算偏差。传统的选型经验常忽略地面形变系数,导致理论负载与实际阻力存在巨大鸿沟。高承载场景下,聚氨酯(PU)或尼龙材质的滚轮因硬度差异,其滚动摩擦系数会随负载线性变化,若严格依照静态承重公式选型,动态运行中极易因瞬时峰值电流触发保护机制。
实际工程中,需引入动态负载因子进行修正。不同材质的滚轮在相同负载下,接地面积与压强分布直接影响驱动电机的扭矩需求。通过测量不同材质滚轮在指定地面条件下的实际滚动阻力矩,结合机器人本体质量分布,可建立更精准的电机功率模型。这种基于物理特性的参数校准,能有效避免因选型过大造成的成本浪费,或因选型过小引发的频繁故障。
连杆机构运动学分析与应力优化
连杆机构作为连接驱动电机与滚轮的关键部件,其几何结构直接决定了力传递效率。当连杆长度比例不当或铰接点位置不合理时,会在运行过程中产生额外的侧向分力,这种非轴向载荷会显著增加轴承磨损并导致结构共振。通过优化连杆的长径比和铰接点布局,可以最小化运动过程中的力矩波动,使驱动力更平稳地传递至滚轮中心。
在结构强度方面,需重点评估关键铰接点的应力集中现象。利用有限元分析工具模拟极端工况下的受力情况,识别高应力区域并进行局部加强或截面优化。例如,将方形销轴改为圆角过渡设计,或增加加强筋分布,能有效降低疲劳断裂风险。同时,润滑系统的布局需与连杆运动轨迹匹配,确保摩擦副在高速往复运动中保持稳定的润滑状态,减少因干摩擦导致的能耗上升。
实战调试与过载保护策略
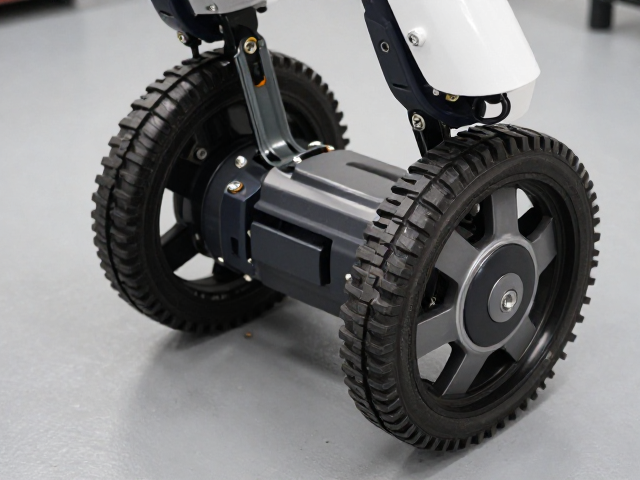
调试阶段需重点监测电机电流波形与连杆振动频率。通过数据采集系统记录起步、加速、减速全过程的电流数据,识别异常峰值。若发现电流在匀速阶段仍呈周期性波动,通常暗示连杆机构存在相位错误或滚轮接地不平顺。调整连杆相位角或增加减震垫层,可显著平滑电流曲线,降低平均功耗。
过载保护策略不应仅依赖软件限流,需结合机械结构的冗余设计。在传动链路中设置扭矩限制器,当检测到瞬时负载超过预设阈值时,通过机械打滑或断开连接保护核心部件。此外,优化控制算法中的速度闭环响应,使其能根据负载变化实时调整输出特性,避免电机因突加负载而失步。这种软硬件协同的保护机制,能大幅提升系统在未知路况下的鲁棒性。