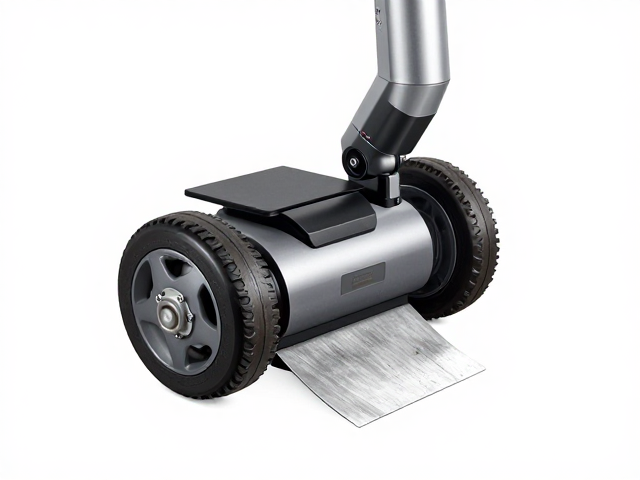
电动机器人滚轮更换与基础维护
滚轮作为电动清洁机器人的核心移动部件,长期在复杂地面环境中运行会加速磨损。更换滚轮通常需要使用十字螺丝刀拆卸底部盖板,松开固定螺丝后,轻轻拔出旧滚轮轴。安装新滚轮时需确保卡扣完全嵌入定位槽,避免倾斜导致运行异响。部分型号支持免工具快拆设计,直接按压滚轮侧面的释放钮即可取下,这一设计大幅缩短了维护周期,提升了用户自行保养的便利性。
在操作过程中,需特别注意滚轮轴承的清洁。积聚的毛发和灰尘会增加转动阻力,进而导致电机负荷过大。建议使用附带的清洁刷定期清理滚轮内部缠绕物,检查轴承转动是否顺畅。若发现滚轮表面出现明显裂纹或变形,应立即停止使用并更换,以防因抓地力不足导致机器人偏离预定路径或发生卡死故障。
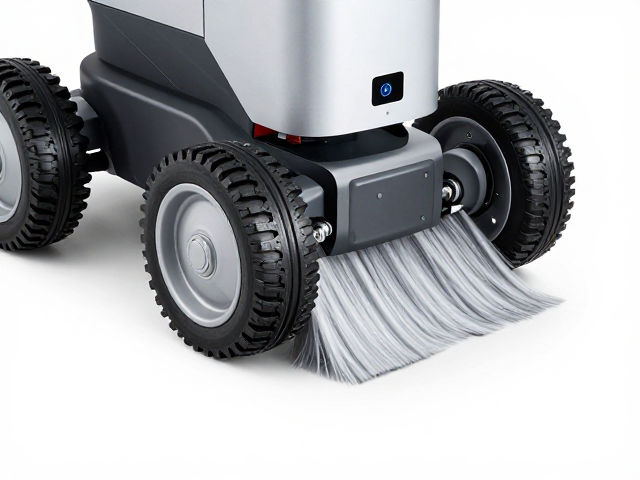
机身传感器与底部区域深度清灰
灰尘堆积是影响电动机器人续航与导航精度的主要因素之一,特别是机身底部的激光雷达窗口和悬崖传感器。清理时需使用干燥的超细纤维布轻轻擦拭光学镜头表面,避免使用含有酒精或强溶剂的清洁剂,以防腐蚀镜头镀膜。对于机身缝隙和滚轮仓内部的顽固灰尘,可使用小型吸尘器配合软毛刷进行吸附,确保传感器视野清晰,防止因误判地面障碍物导致跌落或碰撞。
底部边刷及主刷区域的清洁同样不容忽视。边刷根部容易缠绕头发和纤维,需定期使用剪刀剪断并清理缠绕物,检查边刷连接轴是否松动。主刷滚轮两端的主刷盖通常设有快速解锁开关,按下后可取出主刷清理缠绕的杂物。清洁完成后,需确认所有部件已牢固卡回原位,避免因部件缺失导致运行时产生异常噪音或清洁效果下降。
电压极性确认与电源安全规范
电动机器人的充电接口通常采用防呆设计,但部分外接电源适配器或DIY改装场景中,电压极性的确认至关重要。标准直流电源接口多为“内正外负”,在连接外部电源前,需通过万用表测量输出端电压。将万用表调至直流电压档,红表笔接触中心针脚,黑表笔接触金属外壳,若读数为正值,则极性正确;若显示负值,则需调整表笔或检查电源适配器规格。错误的极性连接可能导致主板保护机制触发,甚至造成不可逆的电路损坏。
日常使用中,应定期检查充电触点是否有氧化或污渍。使用无水酒精棉片轻轻擦拭机器人底部充电极片及充电座触点,确保接触良好,降低接触电阻,避免充电过程中因接触不良产生高温。此外,需确认充电环境干燥通风,避免在潮湿或高温环境下进行充电操作,以维持电池健康状态并保障设备运行安全。