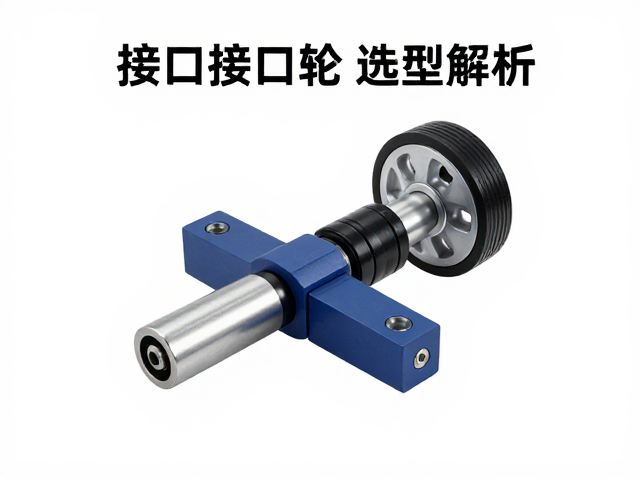
电动机器人滚轮与摇摆轴通用接口标准的演进背景
随着自动化设备向高自由度、轻量化方向发展,传统非标定制接口带来的供应链碎片化问题日益凸显。行业内部长期存在法兰尺寸、螺纹规格及电气引脚定义不一致的现象,导致不同厂商的执行单元难以在异构系统中快速复用。通用接口标准的建立旨在通过统一机械连接面的几何公差、定位销孔位以及电气通信协议,降低集成商的开发周期与试错成本。
当前主流的技术路线正逐步从单一的机械连接向机电一体化标准过渡。标准制定过程中重点考量了动态负载下的同轴度保持能力以及高频振动环境下的连接稳定性。通过定义标准化的安装面基准,使得滚轮模组与摇摆轴组件能够像积木一样在不同平台间进行模块化替换,从而提升整体装备的可维护性与扩展性。
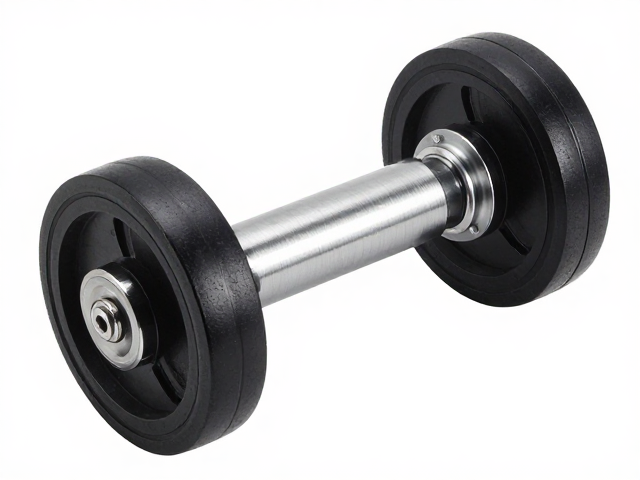
机械接口核心参数与选型解析
机械接口的核心在于法兰面的定位精度与连接刚度。通用标准通常规定法兰外径、螺栓分布圆直径(PCD)及螺纹规格,例如常见的M4、M5或M6沉头螺钉配合,以优化结构紧凑度。关键参数中,倒角尺寸与止口高度直接影响装配时的导向效率,过大的公差累积会导致运动过程中产生附加弯矩,进而加速轴承磨损。选型时需依据负载扭矩计算所需的最小螺栓预紧力,并参考材料屈服强度确定法兰厚度。
电气与信号接口同样遵循严密的引脚定义规范。动力线与编码器信号线需通过标准航空插头或柔性扁平电缆引出,引脚排列需符合IEC或行业通用规范,确保防呆设计有效。在高速动态场景下,线缆的弯曲半径与应力释放结构需纳入接口设计考量,避免因长期扭转导致内部断路。选型时需明确通信协议类型,如CAN总线、EtherCAT或RS485,以匹配主控系统的实时响应需求。
替换指南与安装兼容性评估
在实际替换场景中,首要步骤是核对旧有设备的接口图纸与新标准件的三维模型。重点检查安装孔位是否完全重合,若存在历史遗留的非标尺寸,需评估是否通过加装过渡法兰或重新加工安装基座来解决。对于电气部分,需确认线序定义的一致性,必要时制作转接板以兼容不同版本的信号协议,避免直接硬接线导致控制单元损坏。
安装过程中需严格控制紧固力矩,使用扭矩扳手确保螺栓达到规定值,防止因松动引发运行事故。装配后需进行空载运行测试,监测振动频谱与温升情况,验证同轴度是否符合标准允许范围。若发现异常噪音或定位偏差,需重新检查连接面的清洁度及密封件状态,必要时调整机械零点参数以消除系统性误差。
标准化带来的长期运维优势
通用接口标准显著降低了备件管理的复杂度。通过统一规格,库存中只需储备少数几种标准件即可应对多种设备类型的维护需求,减少了因型号繁多造成的库存积压与采购等待时间。维护人员无需具备深厚的底层定制知识,仅需按照标准作业程序更换模块,即可快速恢复设备运行,提升了整体运营效率。
此外,标准接口促进了不同品牌组件间的互操作性,打破了单一供应商锁定。用户可根据性能需求灵活选择性价比更优的执行单元,而不必受限于原有系统的设计框架。这种开放性环境鼓励了技术创新,使得新型传感器或驱动技术能更快速地融入现有机器人平台,推动整个行业向标准化、模块化方向持续演进。