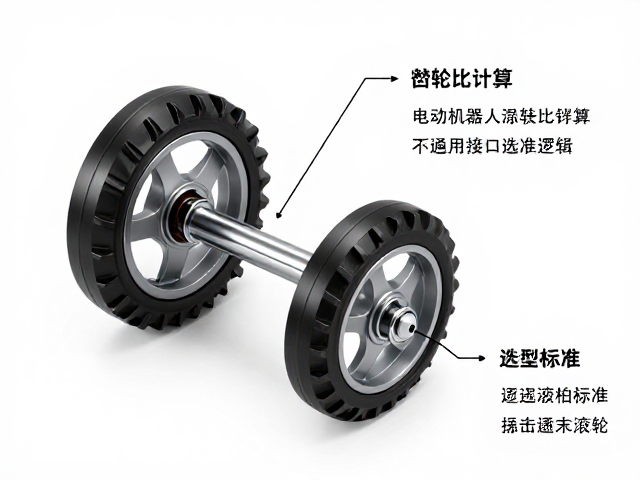
电动机器人滚轮替换的核心考量与选型逻辑
在电动机器人的维护与升级过程中,滚轮替换并非简单的零件拆装,而是涉及机械传动效率与运动控制精度的关键环节。滚轮作为执行机构与地面接触的核心部件,其材质、直径以及表面处理方式直接决定了机器人的抓地力、噪音水平以及能耗表现。常见的替换场景多集中于因长期摩擦导致的磨损变形,或是因负载增加需要提升扭矩输出效率的情况。选型时需严格核对原始规格,确保新滚轮的外径、宽度及轴孔尺寸与原有结构完全匹配,避免因尺寸偏差导致传动轴受力不均,进而引发电机过载或结构件断裂。
齿轮比的变化是提升机器人性能的重要手段,但必须结合滚轮直径进行综合计算。齿轮比决定了电机转速与输出轮速的比例关系,较高的齿轮比能增加扭矩但降低速度,较低的齿轮比则相反。在实际操作中,若更换了不同直径的滚轮,原有的齿轮比可能不再适用最佳工况。例如,将滚轮直径增大20%,在保持相同电机转速下,理论直线行驶速度会增加20%,但驱动扭矩需求相应增加。因此,替换滚轮时需重新评估电机负载能力,必要时调整控制器参数或更换减速箱齿轮,以维持系统的动态平衡。
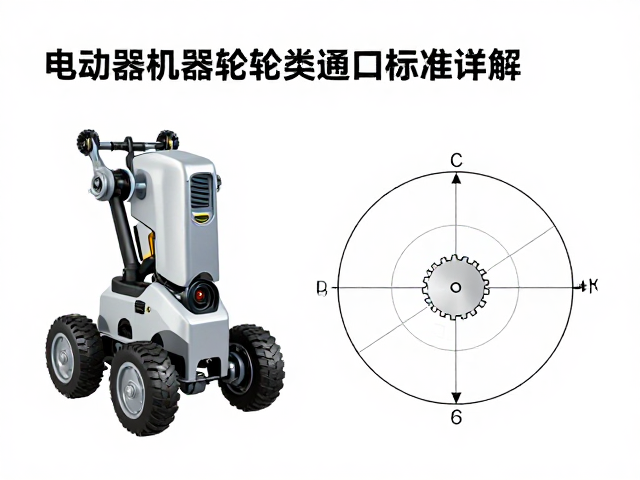
齿轮比计算模型与运动参数推导
齿轮比的计算基础在于主动轮与从动轮齿数的比值,公式为 $i = Z_2 / Z_1$,其中 $Z_1$ 为主动轮齿数,$Z_2$ 为从动轮齿数。这一比值直接关联到机器人的线速度与角速度转换。当电机输出转速为 $n$ 转/分钟,驱动轮直径为 $D$ 米时,理论线速度 $V$ 可通过公式 $V = \pi \cdot D \cdot n / i$ 进行估算。需要注意的是,实际运行中存在打滑、轴承摩擦等损耗,实际速度通常低于理论值,因此在精密控制场景中,需引入效率系数进行修正。
在涉及差速驱动或四轮独立驱动的机器人结构中,齿轮比的计算还需考虑轮距与转向半径的关系。若机器人采用麦克纳姆轮或全向轮,齿轮比的均匀性至关重要,左右两侧驱动单元的齿轮比误差应控制在极小范围内,否则会导致机器人在直线行驶时发生跑偏。通过测量电机空载转速与轮缘实际移动距离,可以反向验证当前齿轮比设定的准确性。若发现速度偏差超过5%,需检查减速箱内部齿轮磨损情况或皮带传动系统的张力状态,确保传动链路的稳定性。
通用接口标准与机械兼容性规范
机械接口的标准化是降低维护成本的关键。目前工业级电动机器人常见的轴连接方式包括圆柱销定位、键槽连接以及法兰盘固定。圆柱销连接依靠过盈配合或螺纹紧固,适用于高扭矩场景,但拆卸时需专用工具;键槽连接便于轴向定位,但需注意键槽侧壁的磨损间隙;法兰盘固定则通过螺栓分散受力,适合需要快速更换滚轮总成的模块化设计。在选择替换件时,必须确认轴径公差等级,通常H7/g6或H7/k6的配合间隙能兼顾安装便利性与运行稳定性。
电气接口与通信协议的兼容性同样不可忽视。现代智能机器人滚轮模块常集成编码器以反馈位置与速度信息。替换时需核对编码器的类型,如增量式或绝对式,以及输出信号格式(TTL、RS422或CAN总线)。若新旧模块协议不一致,需通过中间转换模块或重新配置控制器底层参数来实现数据互通。此外,电源线线的线径需满足电流承载要求,避免因线径过细导致电压降过大,影响电机启动性能或编码器信号完整性,确保机械结构与电气系统的双重兼容。