通用接口标准与机械结构匹配
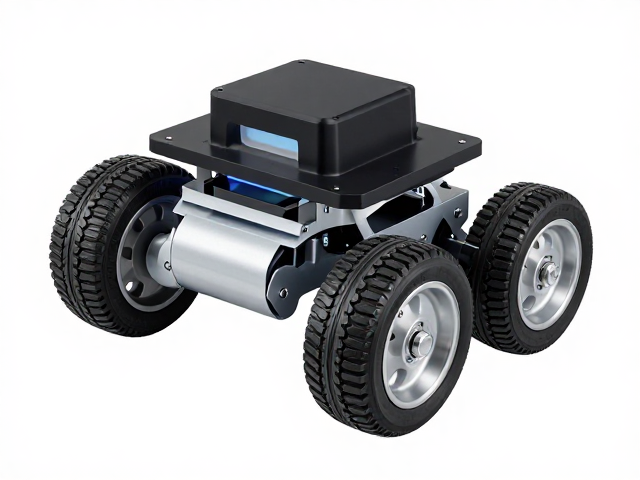
电动机器人滚轮更换的核心在于机械接口的标准化,目前行业内广泛采用的直驱式或差速式底盘多遵循统一的安装孔位规范。常见的接口形式表现为双M4或M5螺丝固定孔,孔距通常集中在60mm至100mm之间,这种设计允许用户在不同品牌的底盘模组间进行互换。在拆卸旧滚轮时,需先断开电源,利用六角扳手松开固定螺丝,注意观察滚轮轴心与电机输出轴的连接方式,多数为内六角圆柱销定位或法兰盘直接锁紧。
安装新滚轮时,必须确保滚轮外径与机器人底盘离地间隙相匹配,过大的直径会导致行驶不稳定,过小的则影响负载能力。螺丝紧固时需使用扭矩螺丝刀,推荐扭矩控制在0.5Nm至1.2Nm之间,避免过紧导致轴承预紧力过大从而增加摩擦力,或过松导致运行中松动脱落。安装完成后,手动旋转滚轮检查是否有卡滞现象,并确认滚轮与地面接触时无异常偏摆。
稳压模块选型与电源管理
机器人底盘通常由多节锂电池供电,电压范围多在12V至24V之间,而主控板、驱动芯片或传感器往往需要稳定的5V或3.3V低压直流电。面对电机启动瞬间产生的电流尖峰,线性稳压模块因发热较大且效率低,已逐渐被高性能DC-DC降压模块取代。选型时需重点关注模块的输入电压范围、最大输出电流以及静态电流指标,对于负载电流波动较大的场景,建议选择峰值电流输出能力在3A以上的同步整流降压模块。
实际应用中,稳压模块的输入端需并联大容量钽电容或低ESC铝电解电容,以滤除高频噪声并应对瞬时大电流需求。输出端则需配置适当的滤波电容,确保电压纹波控制在50mV以内,防止因电压波动导致微控制器复位或传感器数据漂移。若机器人具备大功率电机,建议在电源总入口出增加TVS瞬态电压抑制二极管,以吸收反向电动势,保护后端精密电子元件免受高压冲击。
电气连接与信号干扰抑制
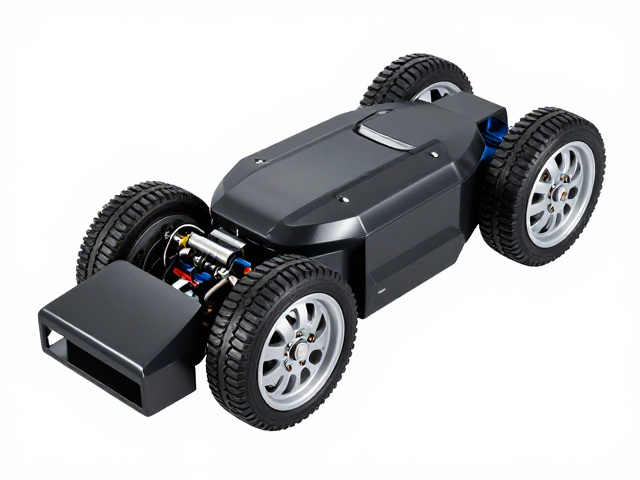
在滚轮电机与主控系统的连接过程中,线束的屏蔽处理是降低电磁干扰的关键。无刷直流电机在换相过程中会产生高频电磁辐射,可能干扰Wi-Fi、蓝牙或雷达等无线模块的信号接收。因此,电源线与信号线应尽量分开布线,避免平行走线,若必须交叉,应保持垂直角度。对于长距离传输的电机驱动线,建议使用双绞屏蔽线,并将屏蔽层单点接地,以形成有效的静电屏蔽罩。
此外,接地回路的设计直接影响系统的稳定性。所有稳压模块的地线、电机外壳地、主控板地应汇聚于一点,形成星型接地结构,避免因地电位差形成环路电流。在接线时,务必核对引脚定义,特别是使能引脚(Enable)和方向引脚(DIR)的逻辑电平,确保与主控输出匹配。若使用PWM调速,PWM频率建议设置在10kHz至20kHz之间,既能减少电机 audible noise(可听噪声),又能避免对音频电路造成干扰。
调试测试与性能验证
更换滚轮与稳压模块后的首要步骤是空载运行测试。在确保安全的环境下,缓慢提升供电电压,观察电机启动是否平滑,检查是否有异响或剧烈震动。使用万用表监测稳压模块输出电压,记录负载接入瞬间的电压跌落情况,若跌落超过5%,需检查电容容量或优化布线。对于带编码器的滚轮,需通过上位机读取脉冲信号,验证编码器计数是否与实际转速一致,确保闭环控制算法的数据源准确。
在负载测试阶段,可逐步增加机器人承载重量或爬坡角度,监测电机电流与母线电压变化。重点关注稳压模块的温度,若外壳温度超过60℃,需评估是否需要加装散热片或优化风道。同时,检查滚轮轴承在持续负载下的温升,正常温升应控制在10℃以内。若发现电流异常波动,需排查机械结构是否存在干涉或润滑不足,必要时重新调整滚轮与地面的接触平行度,确保动力传输效率。