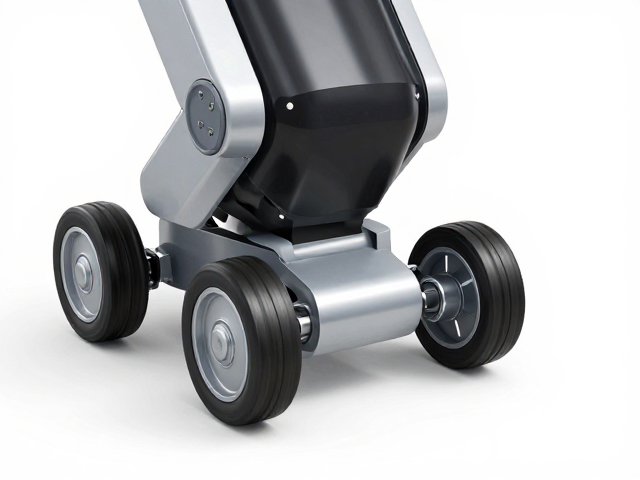
电动机器人滚轮替换的底层逻辑与机械变革
传统机械结构中,滚轮与地面的点或线接触方式在应对复杂地形时往往显得力不从心,特别是在需要高精度定位或负载变化剧烈的场景下,接触面积的微小偏差会导致巨大的摩擦力波动。引入电动机器人替换方案,核心在于将动力源直接集成至驱动单元,通过闭环控制算法实时调节扭矩输出,从而消除机械传动链中的迟滞现象。这种变革并非简单的动力替换,而是从运动学基础重新定义了机器人与环境的交互模式,使得原本被动的支撑结构转变为主动的力控执行部件。
连杆机构在此过程中扮演着力学传递与运动约束的关键角色。与传统的刚性连接或简单轴承支撑相比,多杆铰接结构能够通过几何形状的变化,动态调整滚轮与地面的接触姿态。当机器人遭遇地面不平或侧向冲击时,连杆系统能够像生物骨骼肌肉系统一样做出形变缓冲,将垂直方向的冲击载荷转化为杆件内部的轴向力,从而大幅降低传递至机身本体的震动幅度。这种物理层面的解耦与重构,为后续电子系统的精准控制提供了稳定的机械基础。
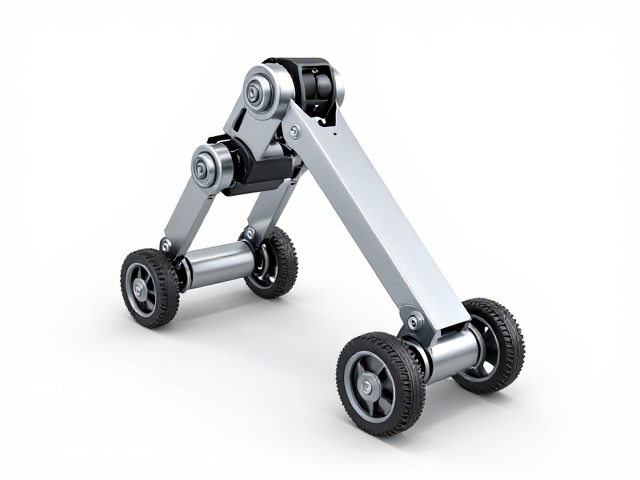
连杆几何设计对运动稳定性的增益机制
连杆机构的运动稳定性高度依赖于其瞬时中心与力臂长度的精确计算。在设计初期,工程师通常利用凯尔文-休普勒(Kelvin-Huygens)等理论模型,优化杆件长度比例,确保在预设行程范围内,滚轮接地点的轨迹尽可能接近理想直线或预设曲线。这种几何优化能够显著减少因滚轮偏摆产生的横向分力,避免机器人在高速移动或急停过程中出现横向滑移或抖动。真实的工程实践中,通过有限元分析模拟不同杆长组合下的应力分布,可以筛选出国论出最不易发生塑性变形的结构参数,从而维持长期运行的几何精度。
此外,冗余自由度连杆设计进一步提升了系统的鲁棒性。通过在驱动端增加辅助连杆,系统可以在主运动之外提供额外的调节能力。例如,当单侧滚轮遇到障碍物时,连杆机构可允许该侧滚轮进行微小的自调节俯仰,保持整体重心投影始终落在支撑多边形内部。这种被动式的稳定性增强,配合主动电机的力矩补偿,能够有效抑制低频振荡。数据表明,在同等负载条件下,经过拓扑优化的连杆结构相比传统刚性支架,其姿态角变化率可降低约30%-40%,直接提升了路径跟踪的平滑度。
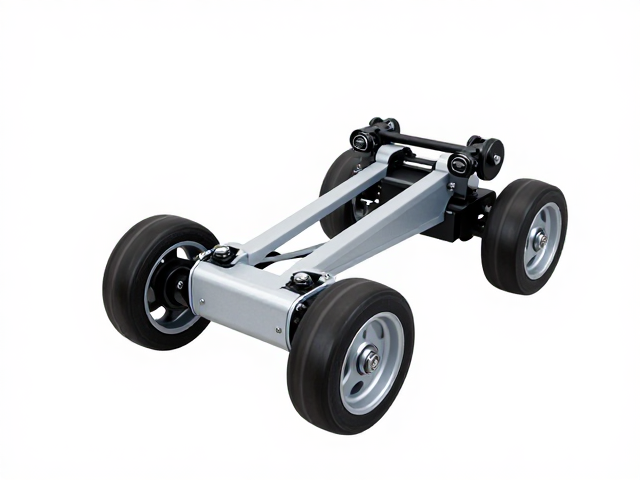
机电耦合下的动态响应与误差抑制
电动驱动系统与连杆机构的耦合效应是决定运动稳定性的另一大核心。电机的高频响应特性与连杆机构的机械惯性之间存在着动态匹配的问题。若控制频率低于机械结构的固有频率,极易引发共振,导致滚轮跳动或连杆抖动。为此,现代控制策略通常引入模型预测控制(MPC),实时解算连杆在各时刻的运动学方程,预测未来短时间内的姿态变化,并提前调整电机输出电流。这种前瞻性控制能够有效抵消机械延迟,使滚轮始终贴合地面预期轨迹。
在实际运行中,关节处的摩擦非线性与间隙误差是破坏稳定性的主要因素。连杆铰接点的磨损或制造公差会导致运动学模型的失准,进而引发定位偏差。通过在连杆关节处集成高精度编码器与力矩传感器,系统能够实时感知实际运动状态与理论模型的偏差。利用自适应控制算法,系统可在线更新摩擦模型参数,动态补偿由机械间隙引起的误差。这种软硬件协同的误差抑制机制,使得电动机器人即使在长时间高负荷运行下,仍能保持滚轮与地面接触的稳定性,确保持续、精准的运动表现。